
製品ガイド
AI・音声
AI 音声アシスタント
Volcengine
カメラ・ビジョン
カメラ機能
M5Camera
PoECAM
Unit CamS3 / CamS3-5MP
通信・IoT
産業制御・計測
Air Quality
PowerHub
StamPLC
VAMeter
T-Lite
Module13.2 PPS
Unit RollerCAN
表示・インタラクション
Paper
PaperColor
StopWatch
Tab5 Keyboard
Chain DualKey
ロボット・メイカー
Atom Printer
Bala
Bala2
BalaC Plus
Faces Kit Gameboy
RoverC & JoyC
StampFly & Atom Joystick
ファームウェア・デバイス保守
Unit Roller485 使用チュートリアル
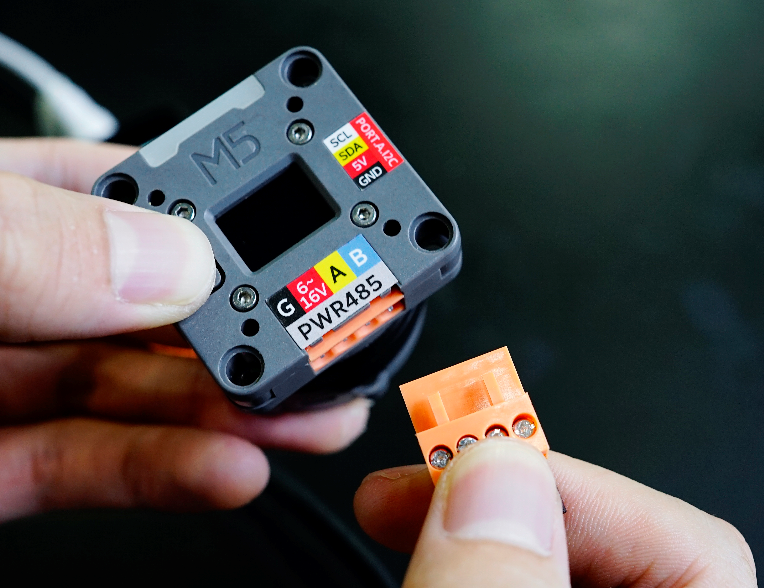
1. デバイスへの給電
Unit Roller485 では、以下の 2 つの給電方法を選択できます:
- HT3.96 インターフェースからの給電:6-16V@DC に対応し、DC-DC 降圧回路を内蔵してコントローラーに給電します。
- Grove インターフェースからの給電:5V@DC。

2. デバイス設定
設定モード
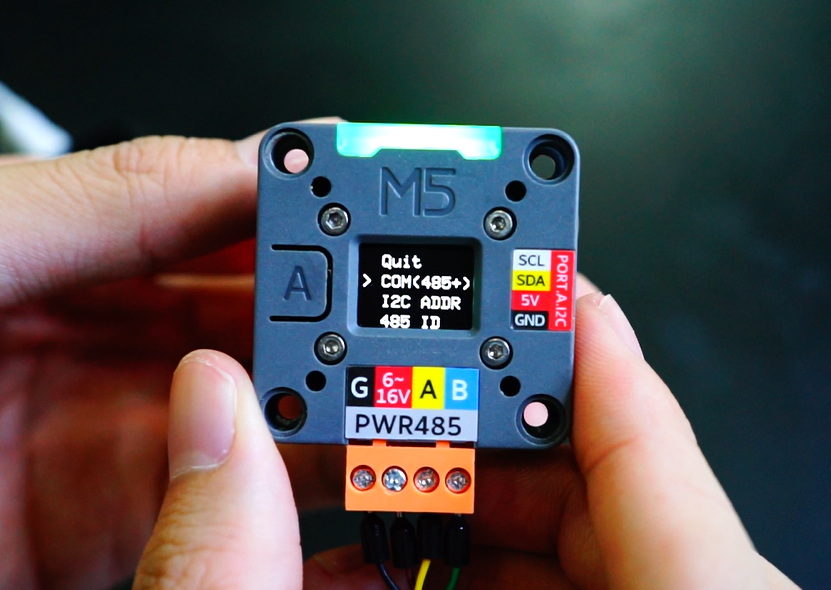
Unit-Roller485 には OLED と物理ボタンが搭載されており、入力操作が可能です。モーターを導入する前に、用途に応じて事前設定を行えます。以下の操作を参考に、設定モードに入ってください。
- 1. 底部のボタン A を長押しします
- 2. デバイスに給電します
- 3. 設定モードに入ります
- 4. 設定メニューに入った後、モーターを回転させて項目を切り替え、ボタンを押して選択/戻ることができます
通信モード
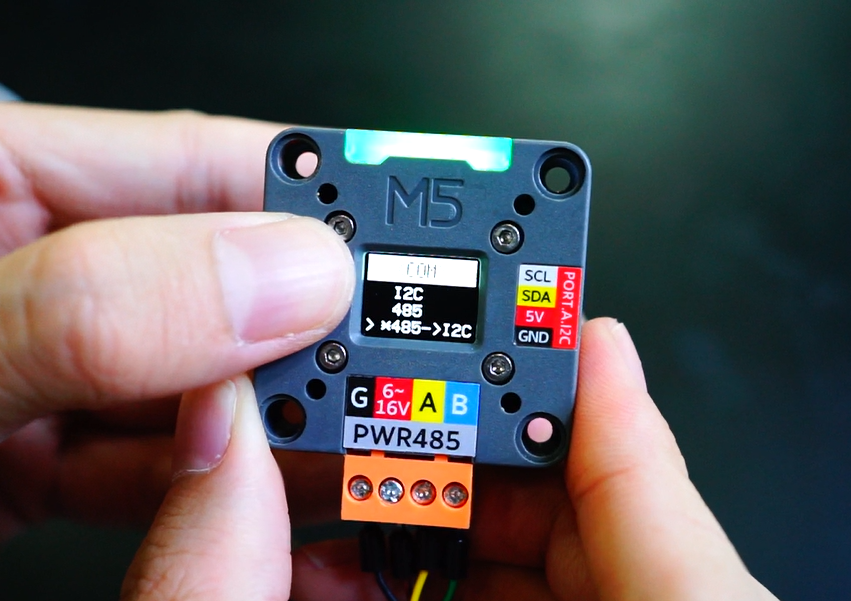
Unit-Roller485 では、現在以下の通信方式を提供しています。ユーザーは実際の導入環境に応じて、適切な通信インターフェースとプロトコルを選択できます。
- I2C モード:このモードでは、モーターは I2C 通信インターフェースを介して制御されます
- RS485 モード:このモードでは、モーターは RS485 通信インターフェースを介して制御されます
- RS485->I2C モード:このモードでは、モーターは RS485 通信インターフェースを介して制御され、さらに RS485->I2C 転送コマンドを使用できます。変換を介して I2C デバイスのデータ読み書きを実現できます。
通信アドレス
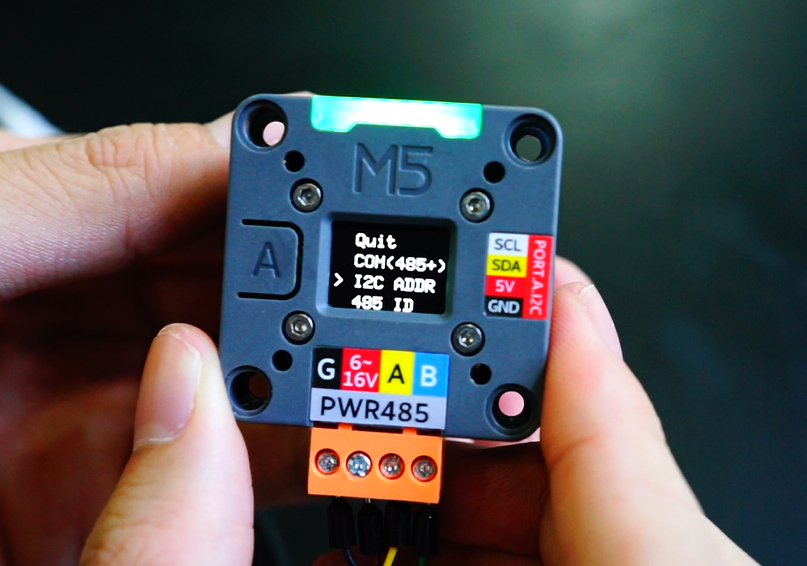
- I2C ADDR:I2C 通信モードで、デバイスがスレーブとして使用する I2C アドレスを設定します。
- RS485 ID:RS485 通信モードで、デバイス通信に使用する ID を設定します。設定範囲は 0-255、デフォルト値は 0 です。
PID プリセット
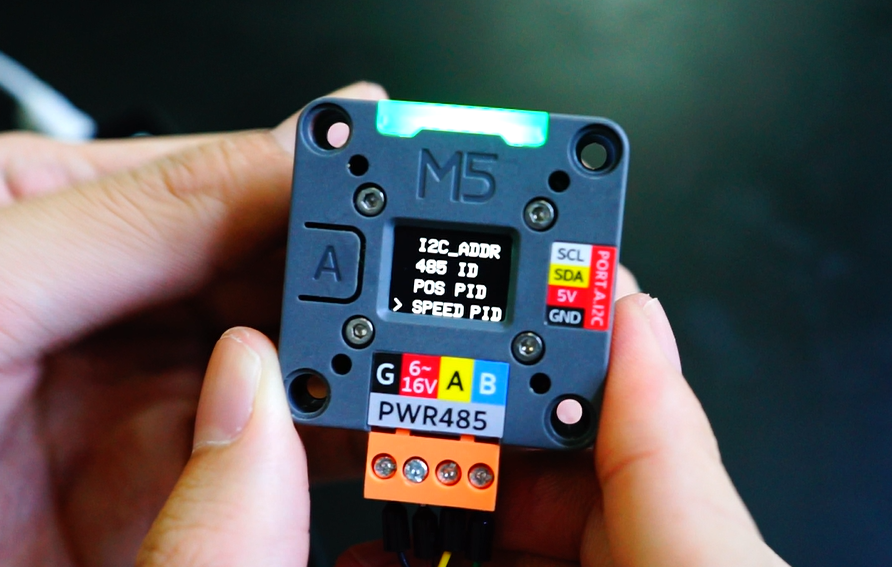
速度ループと位置ループモードの PID 設定では、状況に応じて以下のプリセットから選択できます。各設定パラメータは異なる使用シーンに最適化されています。ユーザー設定の使用を推奨し、実際の状況に応じて微調整してください。
- デフォルトのユーザー設定
- 軽負荷最適化設定
- 中負荷最適化設定
- 高負荷最適化設定
RS485 ボーレート設定
RS485 通信モードでのデバイス通信速度(bps)は、現在 115200、19200、9600 に対応しています。
RGB 輝度
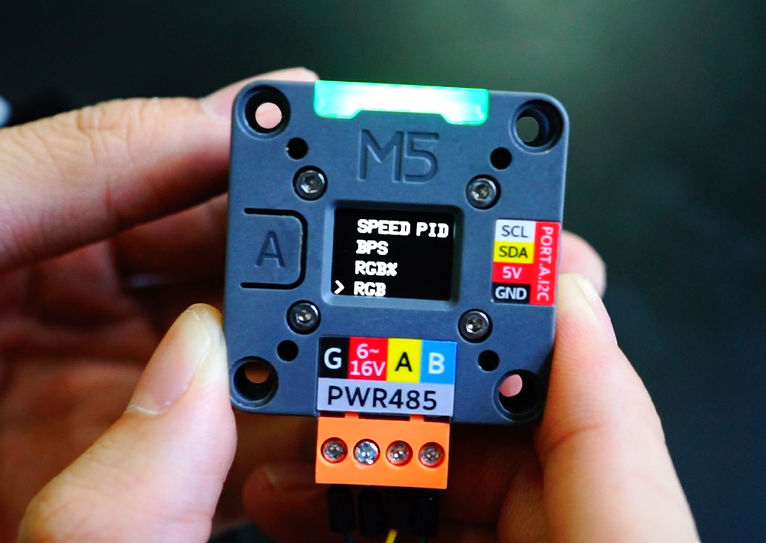
RGB LED の輝度を調整します:0-100%
RGB 動作モード
- システム自動モード:現在のモーター動作状態に応じて色を切り替えます
- 緑:Speed Mode
- 青:Position Mode
- 黄:Current Mode
- 紫:Encoder Mode
- 赤:エラーアラーム
- ユーザーモード:ユーザーがインジケーターの色を自由に設定できます
JAM
モーターのストール保護を設定します。モーターがストールした場合、自動的にモーターをロックしてデバイスの破損を防ぎます。
Range 保護
モーターの回転範囲保護を設定します。有効にすると、モーターのエンコーダー値が -2100000000 未満、または 2100000000 を超える場合に、モーターは回転を停止して保護状態に入ります。
3. モーター動作モード
Unit Roller485 は 4 種類の動作モードを提供しており、通信コマンドで設定できます(ページ下部のサンプルプログラムと通信プロトコルを参照):
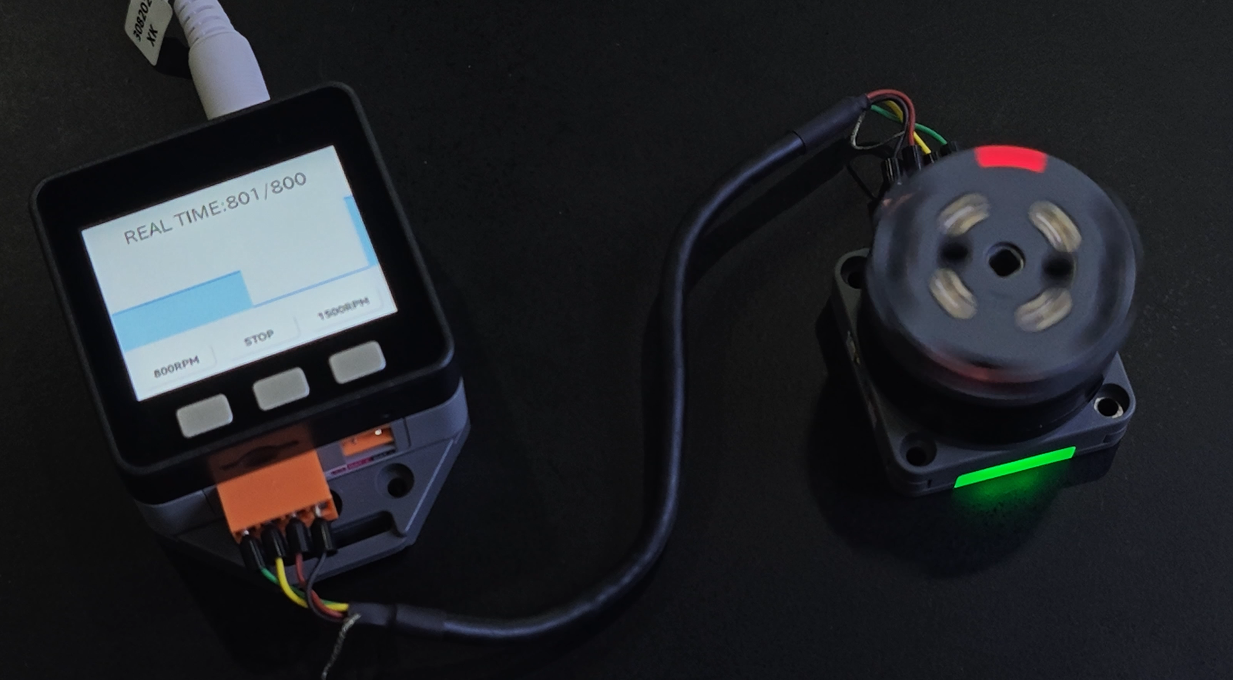
- Speed Mode(緑):モーターを指定した目標速度(RPM)で動作させます。
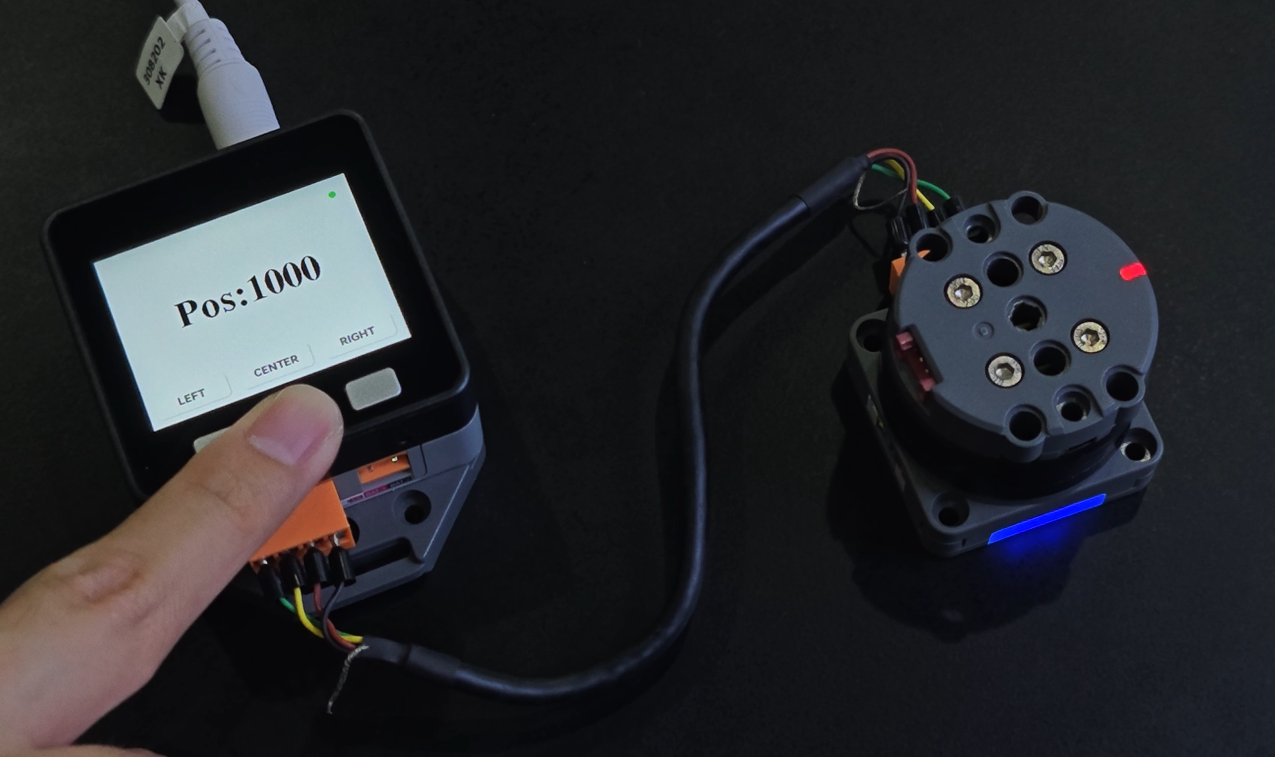
- Position Mode(青):モーターを指定した位置(エンコーダー値)まで回転させます。
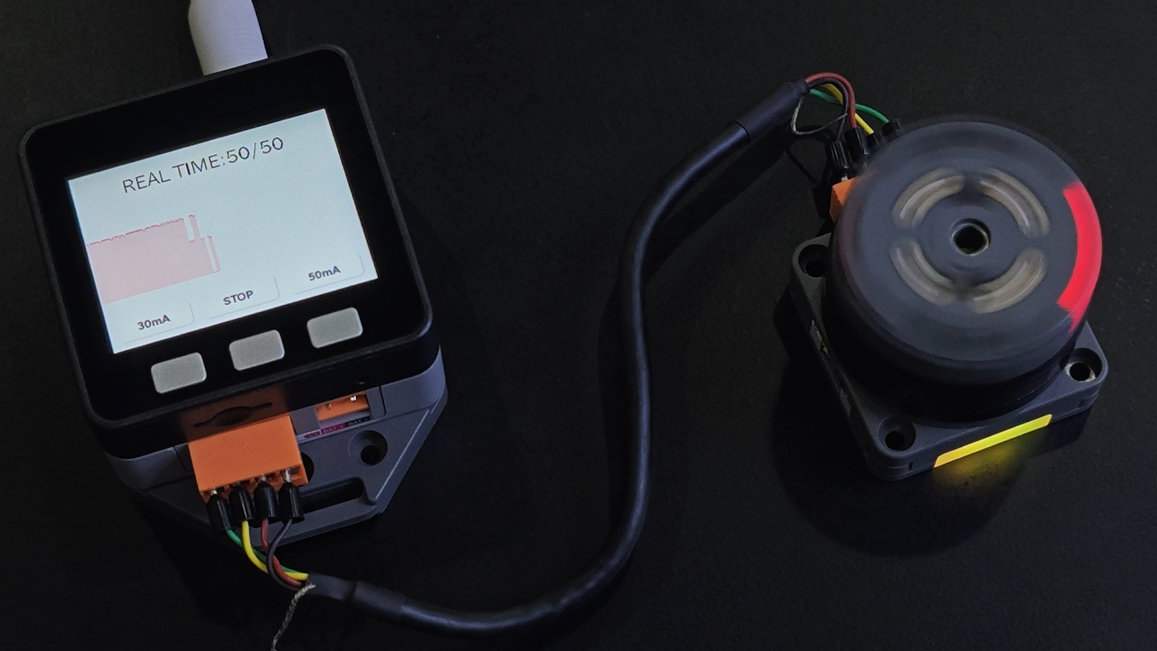
- Current Mode(黄):モーターを指定した目標電流(mA)で動作させます。
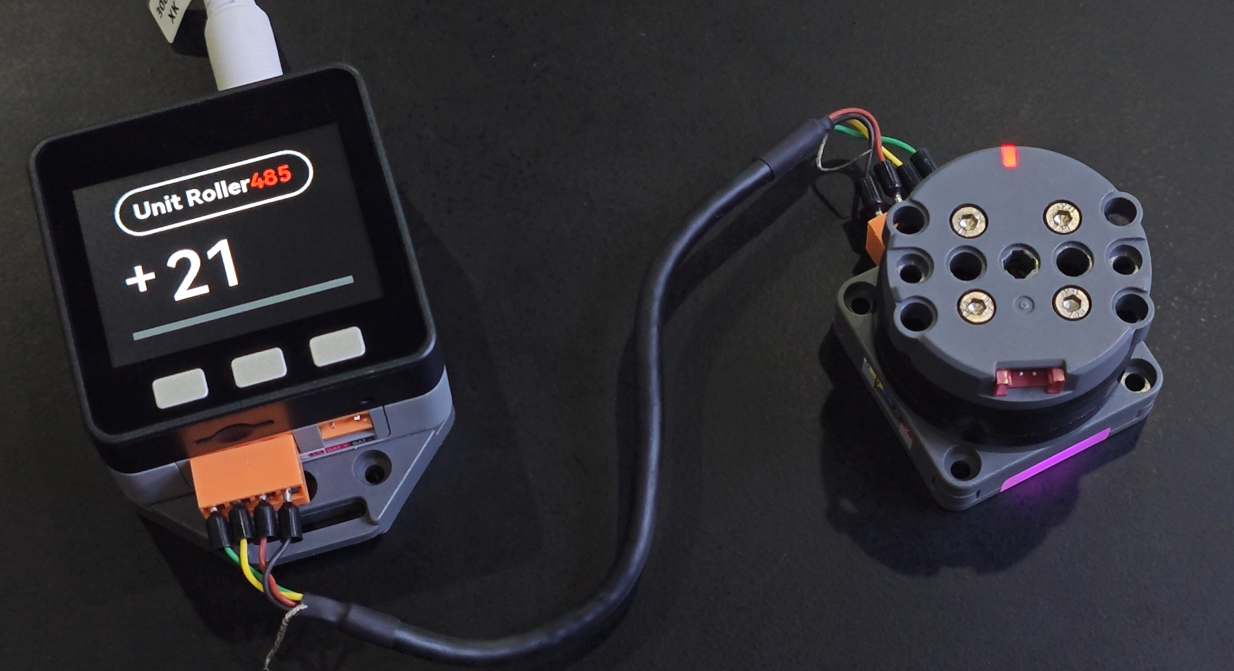
- Encoder Mode(紫のステータスランプ):モーターを入力デバイスとして使用し、現在のロータリーエンコーダー値を取得します。
4. デバイスの接続
RS485 制御
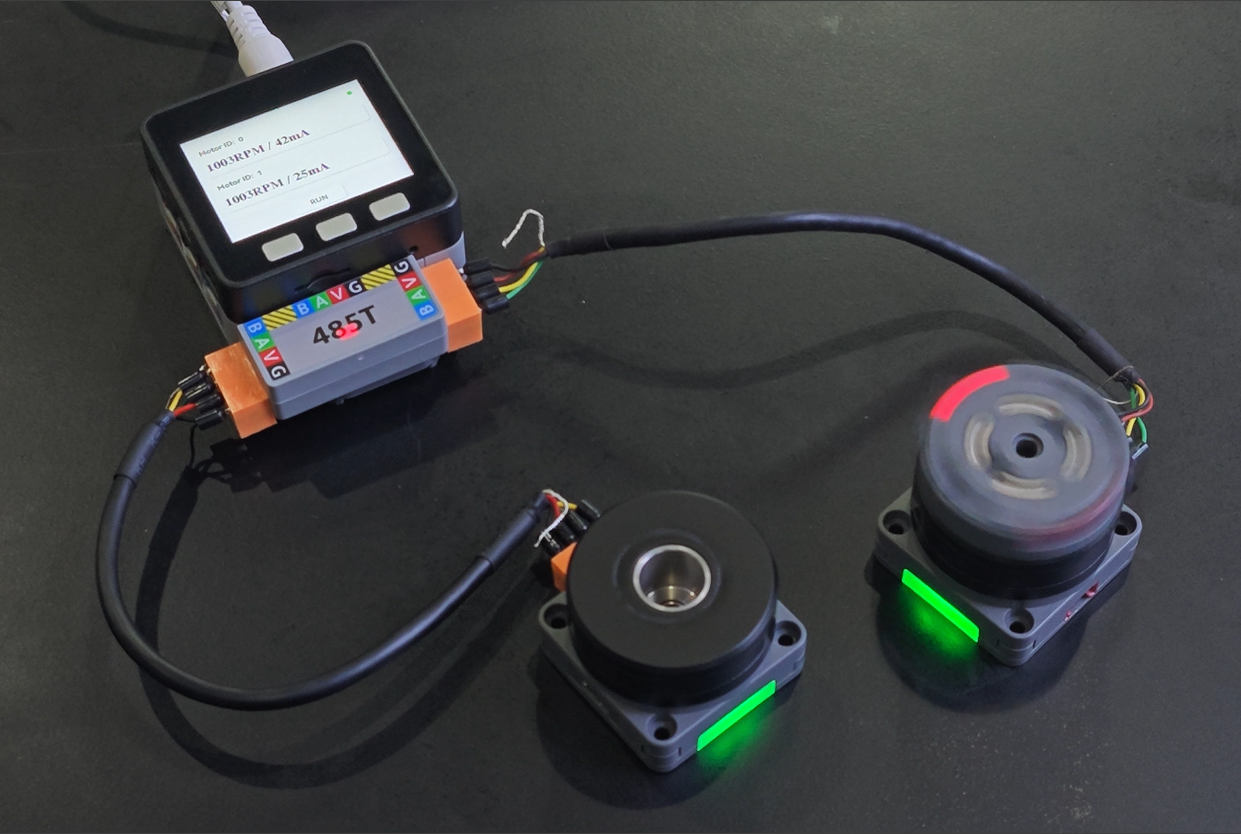
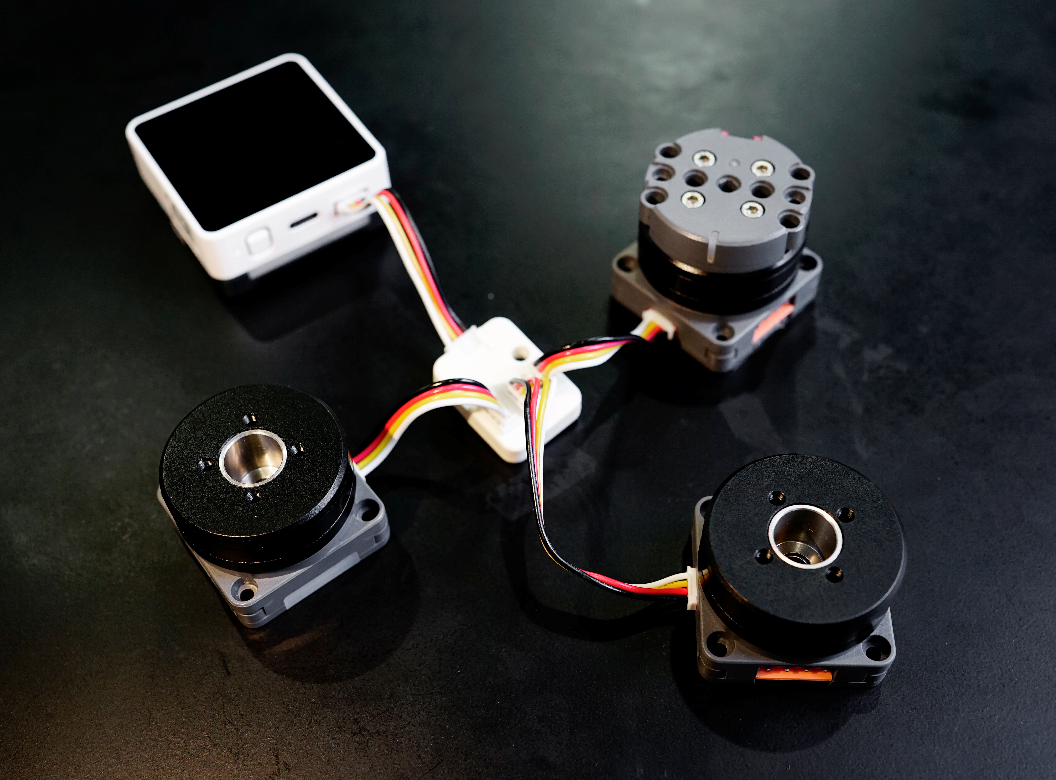
複数のモーターを RS485 で制御する場合、485T コネクターを使用して複数のデバイスをネットワーク接続し、コマンドを送信して制御できます。使用前に、通信を区別するため各デバイスを異なる ID に設定する必要があります。
I2C 制御
複数のモーターを I2C で制御する場合、Unit Hub コネクターを使用して複数のデバイスをネットワーク接続し、スレーブレジスタにアクセスして制御できます。
5. 構造部品
Unit Roller485 セットには、フランジと LEGO 互換のマウントブラケット構造部品が標準付属しており、ユーザーが独自の制御装置を構築しやすくなっています。固定と取り付けは下図を参考にしてください。

